Embodied Turing Machines (83)
⭐️⭐️ NTU 南洋理工 | https://arxiv.org/html/2610.12369v1
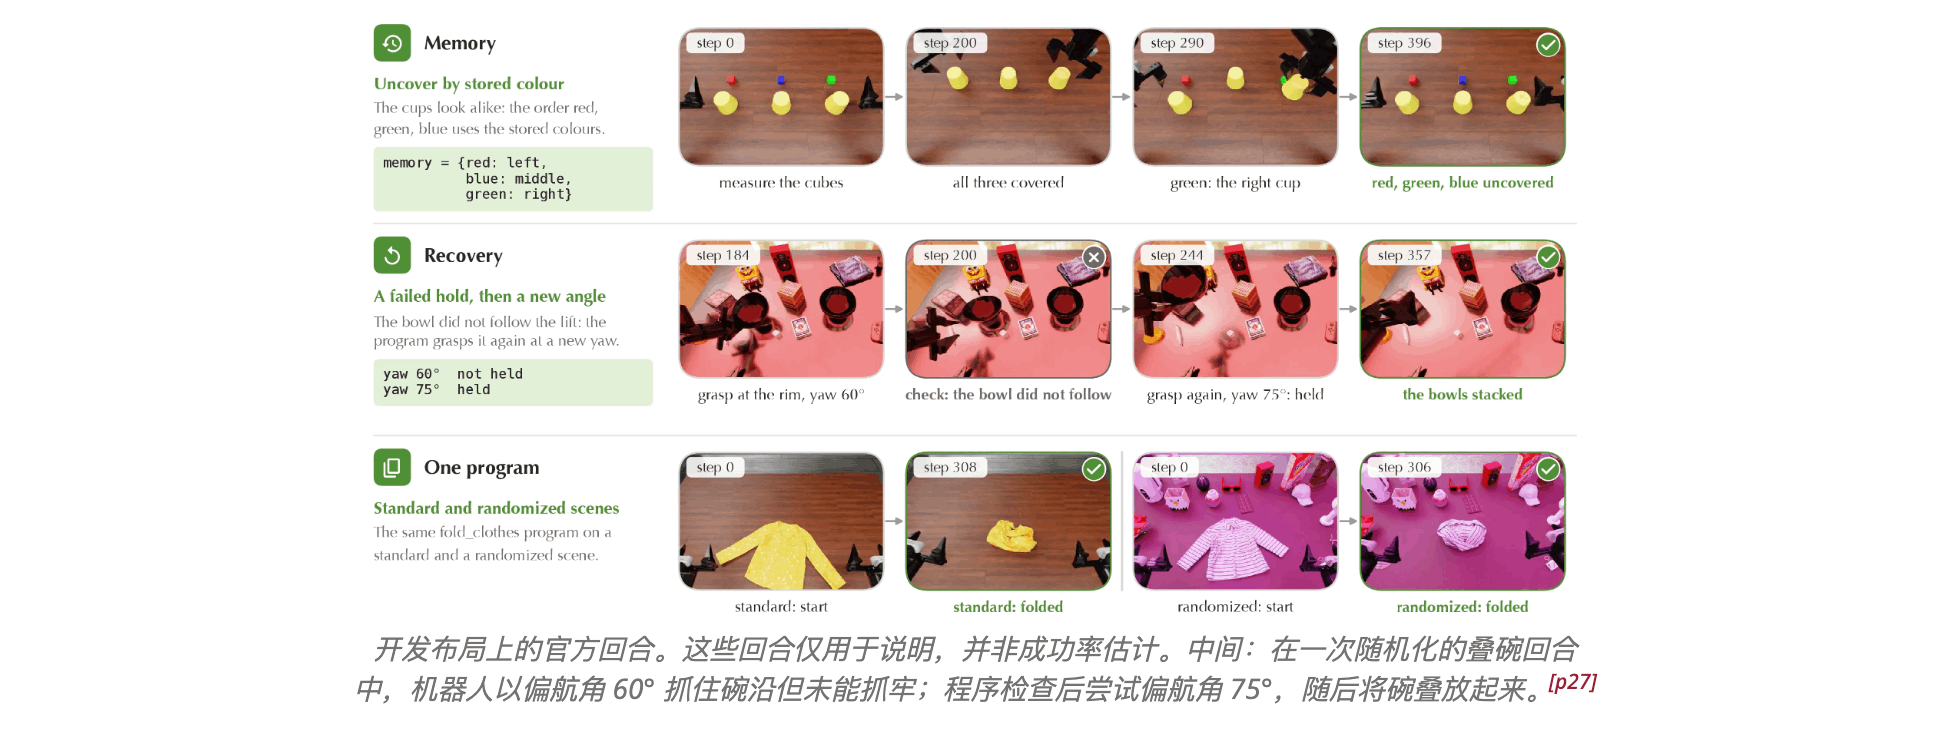
通过文本记录 环境状态, 机器人状态 和 任务状态. dojo 刷到 70.
When Do Discrete Actions Make Good Continuous Controllers? (84)
⭐️⭐️⭐️⭐️ 离散动作或许不劣于连续. Zeji Yi, Guanya Shi, CMU | https://www.alphaxiv.org/abs/2610.20429
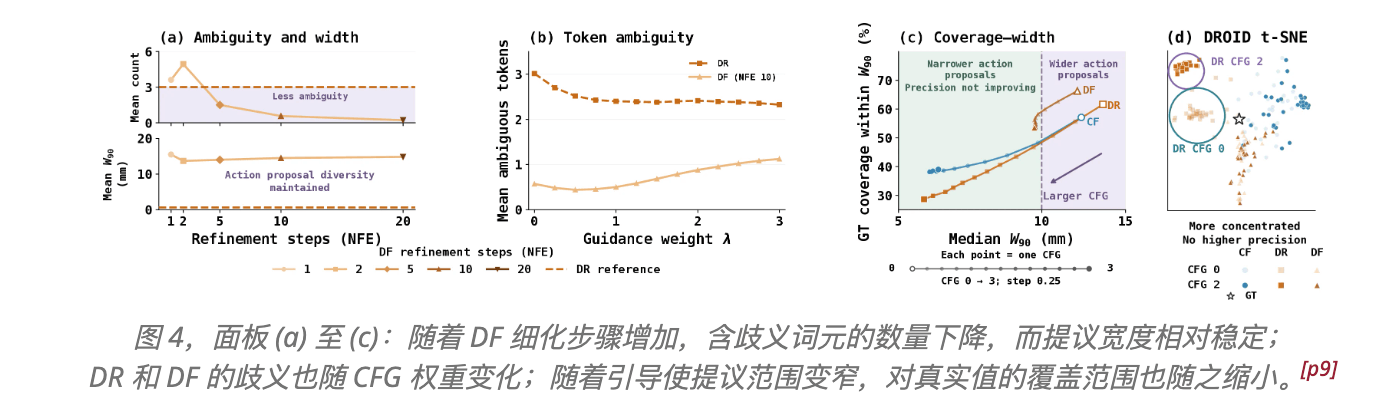
本文发现 paligemma 直接接动作头,flow 离散 > flow 连续 > regression 离散 > regression 连续 … (robocasa SR)
为了让离散动作协调,用 flow 调节 logits + 逐渐随机确定采样. CFG 能降低 token ambiguity 和动作分散度,但是 GT coverage 也会减小.
另外,tokenize 过程中注入几何先验(如 FAST 编码)还不如 uniform bin.
智元 CEL (85)
⭐️⭐️⭐️
96 台机器人共享经验,失败时用 s-dtw / vlm 等方式寻找接近的成功片段并提高其 sft 权重. 该方法称为 FERT.
FERT 需要人在旁边打 01 标,但是不加数据.
UniWAM (86)
港科大 & 欧拉万象 | https://www.alphaxiv.org/abs/2610.02054
Motus 架构 (VLM + WAN + AE).
后训练非常非常 hack. Latent 随机 0-50% 扰动,生成 A2A (从随机噪声开始生成下一段动作,而是把机器人刚执行过的动作片段加少量噪声作为生成起点,η=0.02)
libero plus 92, robotwin c2r 68.
VAM (87)
wenye yu | https://www.alphaxiv.org/abs/2610.22368
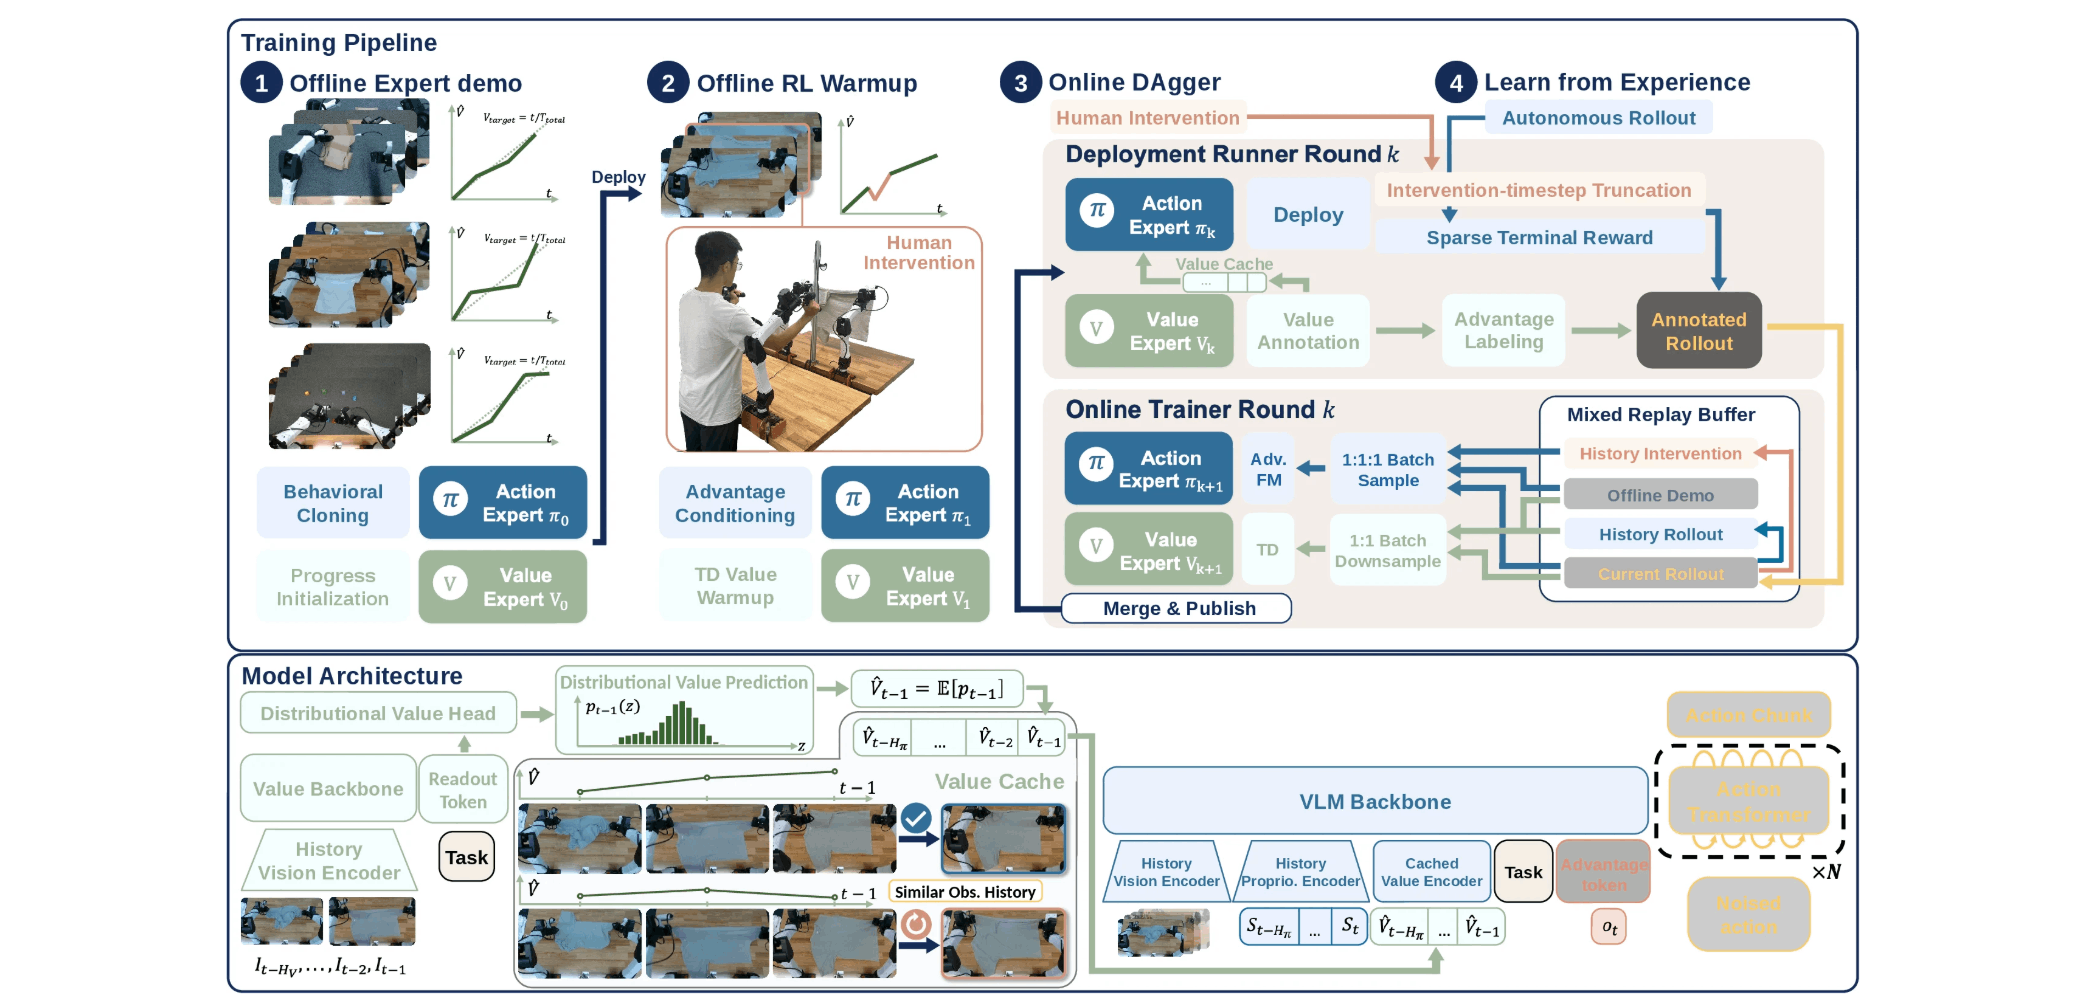
动机大概是解决 recap 离线迭代太慢以及观测歧义问题. 本文将 trainer 改为 online,并且 value history 会经过 GRU 输入给 VLA.
replay buffer 混合了离线 sft,dagger 和真机 rollout 数据。advantage FM 根据本轮 H步 td advantage[1] 的 70% 分位数打 01 优势标签.
r[t:t+H] + gamma^H*(1 - d_t)V(s_(t+H)) - V(s_t)
Phoenix (88)
无界动力 | https://openphoenix-team.github.io/Phoenix-pages/ (26/10/11)
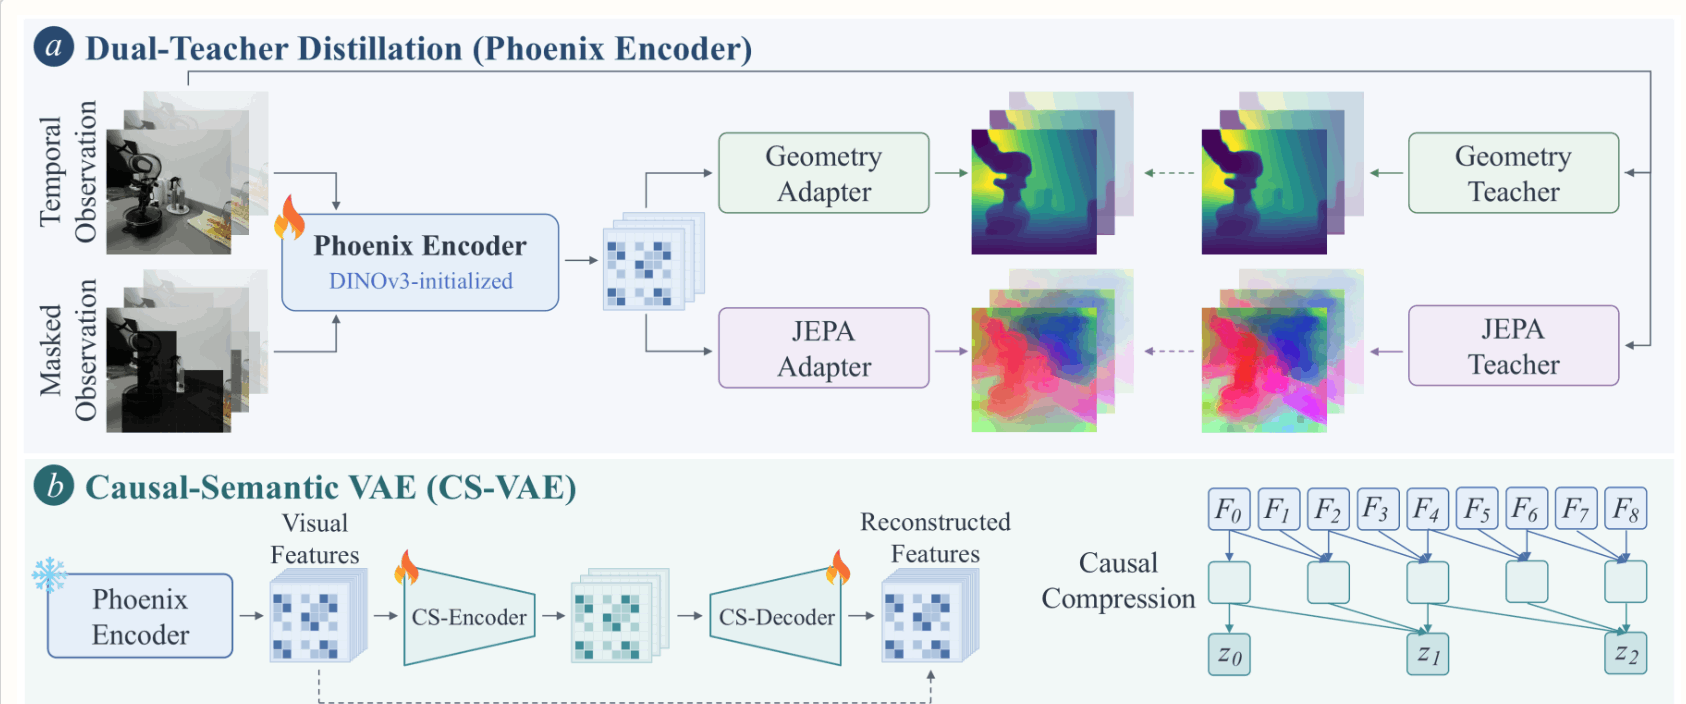
MWA 变体,ILA 变体和 PhysCanvas 变体. MWA 刷到 dojo 真机榜一(无仿真),c2r 72. libero plus 94.
5w 小时 EGO + teleop + UMI 数据.
ILA 有触觉. PhysCanvas 模拟器.
n0-twam (89)
FDU & NeoteAI | https://www.alphaxiv.org/abs/2607.23783
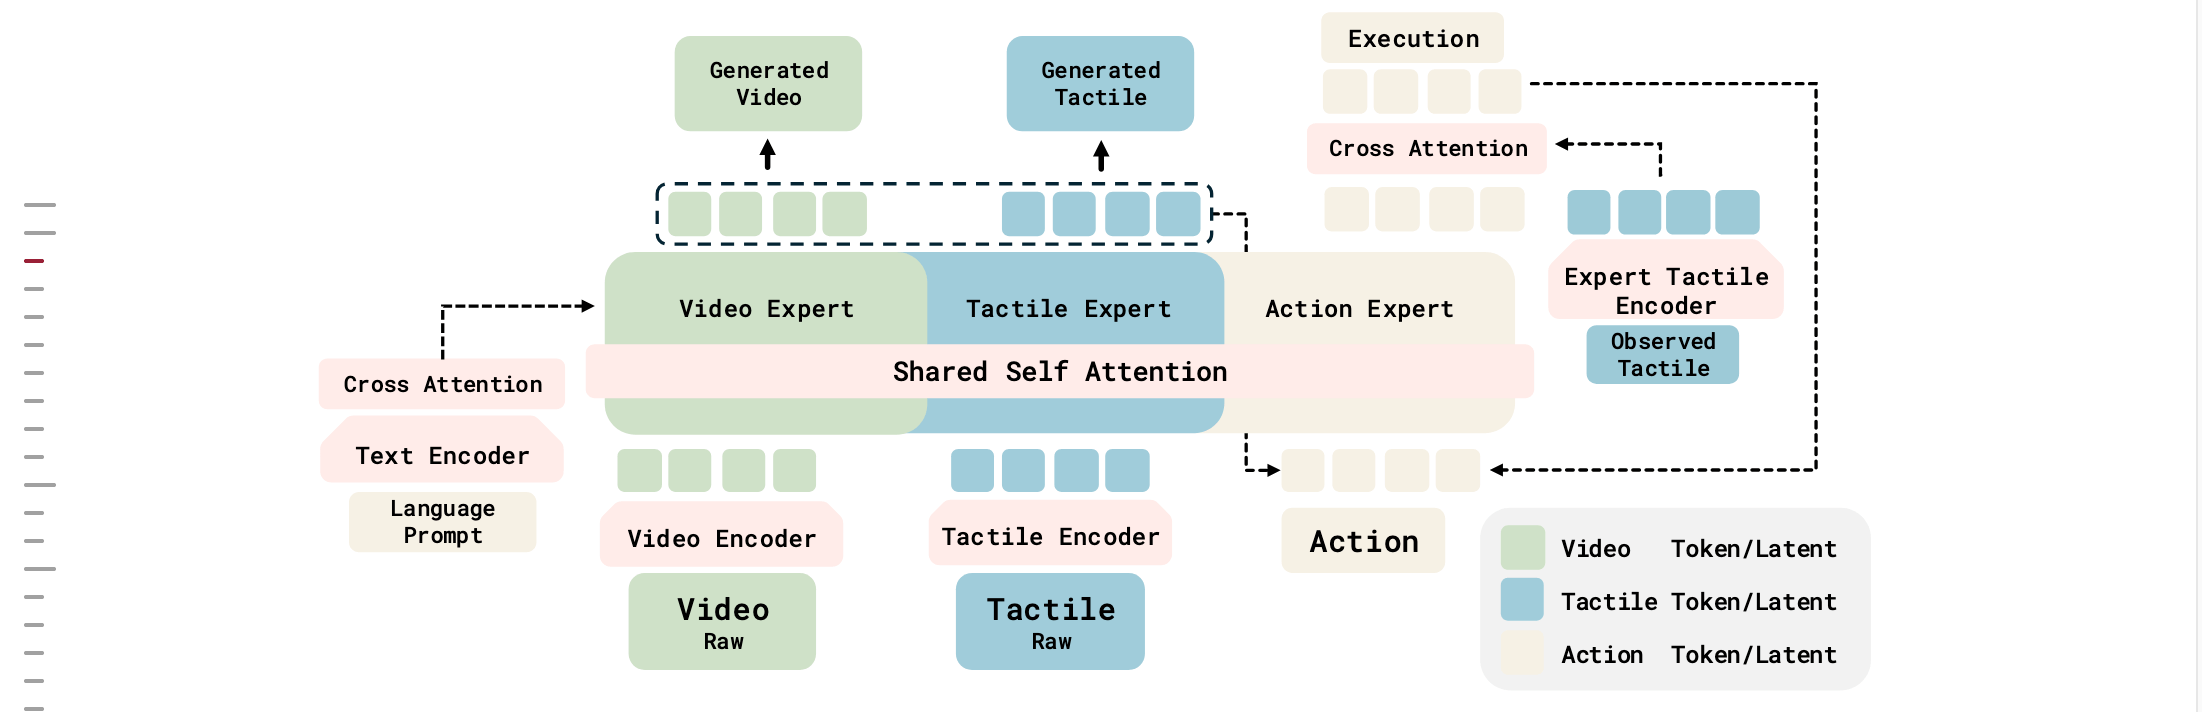
触觉有独立 expert. 另外会输出预测触觉,并输入给 ae
触觉编码为自己提出的 Neoforce,初始化为 DINOv2,触觉 -> 三轴表面力图(3, H, W) -> 力觉信息.
在 UniVTAC 和 NeoSim 上. 点数挺高. 真机点数和 pi05 差不多.
OneWM (90)
HKU & SJTU | https://www.alphaxiv.org/abs/2610.21095
采用 FDM 的,以预测的 action 为条件预测 video,video 仅为 aux loss. 有数据配比的,详细看一下.
Endless Dream: blindly 以预测 video 为条件继续执行.